
선박의 아웃리거에 의한 선박 안정성(요동 감쇄)
-

- 2024.10.20 - 01:41 2024.10.20 - 01:25 4792 2
Reduction Of Outrigger Wide To Maximize Fishing Boat ...

https://iptek.its.ac.id › article › download › pdf_266
2024. 8. 5. — Moreover, broader outriggers can amplify vessel motion, leading to extended oscillation periods, ... of the boat with and without the use ...
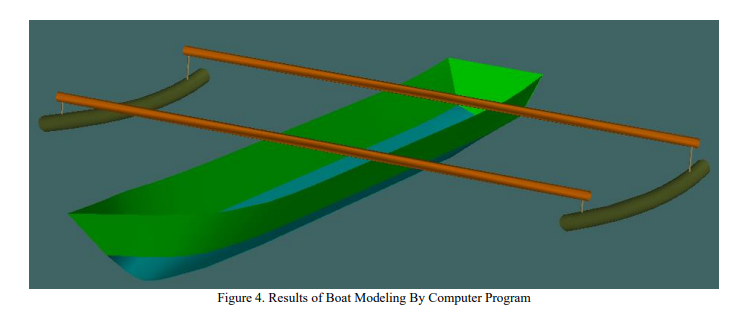
1. 연구 배경:
- 프리기 지역의 주깅(Jukung) 어선들은 넓은 아웃리거(약 5미터) 때문에 해안 가까이 정박하기 어려운 문제가 있습니다.
2. 연구 목적:
- 아웃리거 폭을 줄여 PPN 프리기 항구의 정박 용량을 늘리면서도 선박 안정성을 유지하는 방법을 찾고자 합니다.
3. 연구 방법:
- 다양한 아웃리거 폭(1.5m, 1.25m, 1m, 0.75m)에 대해 선박 안정성을 분석했습니다.
- HSC 2000 Annex 7과 Annex 749 (18) Ch3 설계 기준을 사용했습니다.
4. 주요 결과:
- 아웃리거 폭을 1미터로 줄여도 선박 안정성 기준을 충족합니다.
- 이 변경으로 15미터 정박지에서 정박 효율을 66% 높일 수 있습니다.
- PPN 프리기 동쪽 부두의 주깅 선박 수용량이 142척에서 236척으로 증가합니다.
5. 결론:
- 아웃리거 폭을 줄이면 항구 인프라를 최적화하고 프리기 어업 공동체의 운영 효율성을 향상시킬 수 있습니다.
이 연구는 전통적인 어선 설계를 현대화하여 항구 용량과 효율성을 개선하는 방법을 제시하고 있습니다.
-
25
댓글2
-
세상의모든계산기
클로드 Sonnet 3.5에게 수치적으로 분석해 달라고 했습니다.
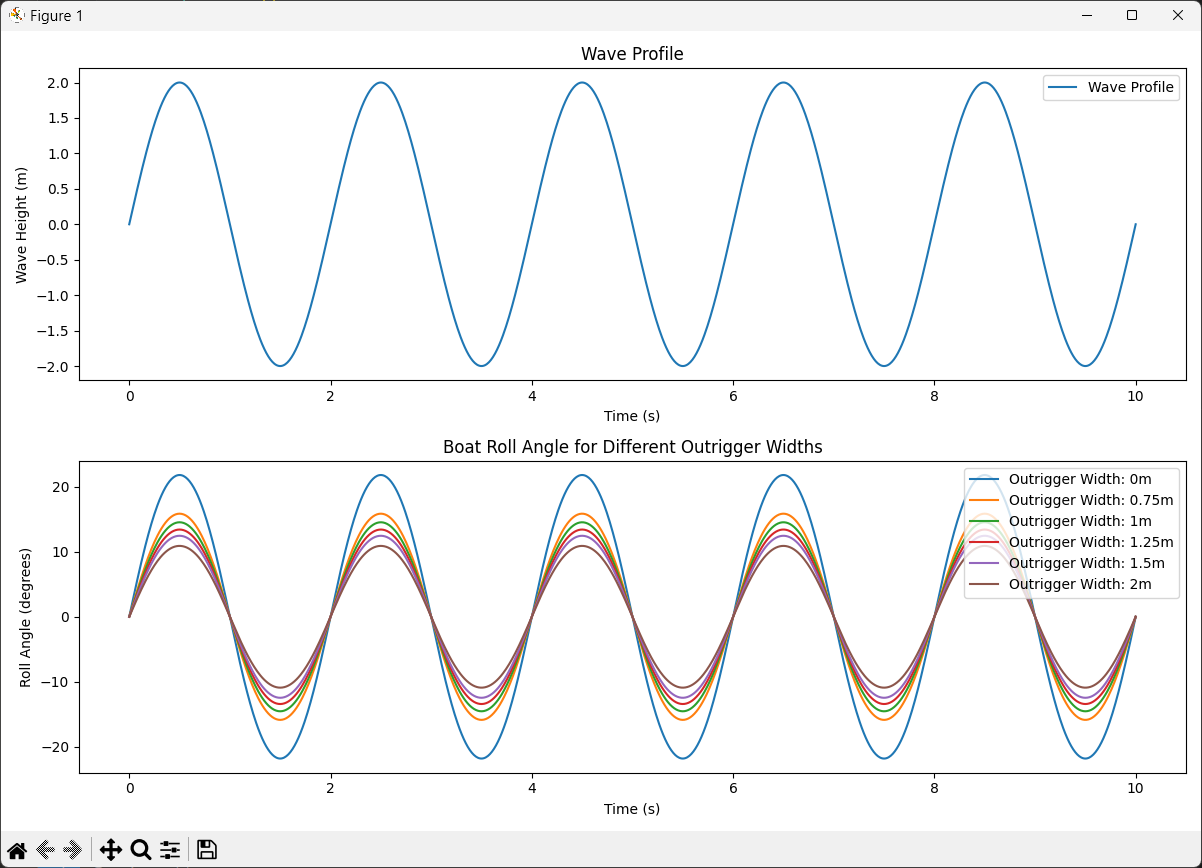
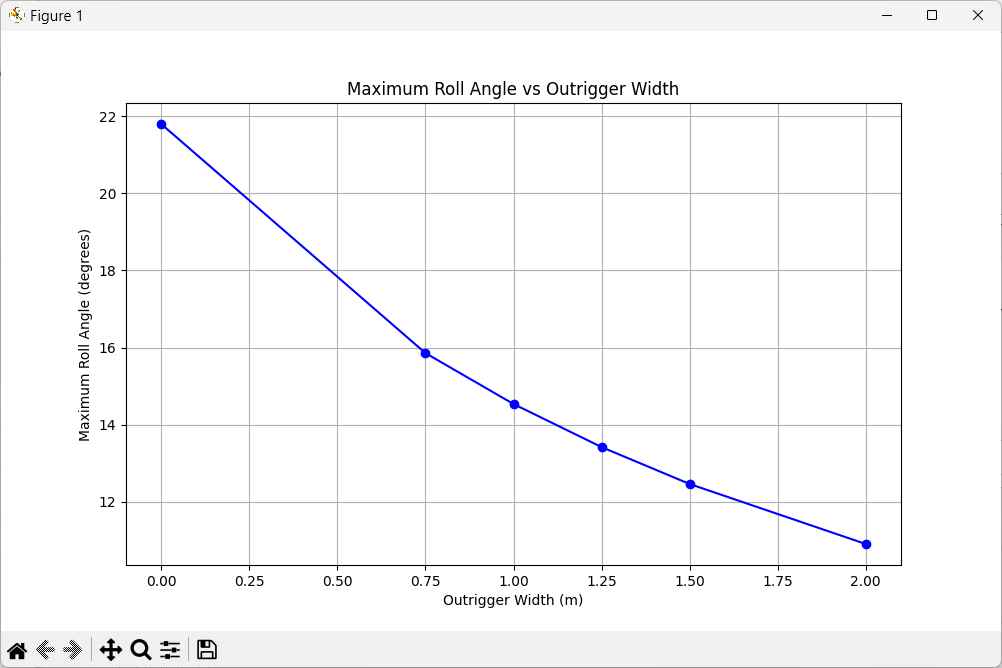
import numpy as np
import matplotlib.pyplot as plt
from scipy.signal import find_peaks

# 파도 프로파일 생성 함수
def generate_wave_profile(time, amplitude, frequency):
    return amplitude * np.sin(2 * np.pi * frequency * time)

# 선박 요동 각도 계산 함수
def calculate_boat_angle(wave_height, outrigger_width):
    base_angle = np.arctan(wave_height / 5)  # 기본 각도 (아웃리거 없을 때)
    if outrigger_width == 0:
        return np.degrees(base_angle)
    else:
        return np.degrees(base_angle / (1 + outrigger_width * 0.5))  # 아웃리거 효과

# 파라미터 설정
time = np.linspace(0, 10, 1000)  # 10초 동안 1000개 데이터 포인트
wave_amplitude = 2  # 파도 진폭 (미터)
wave_frequency = 0.5  # 파도 주파수 (Hz)

# 파도 프로파일 생성
wave_profile = generate_wave_profile(time, wave_amplitude, wave_frequency)

# 아웃리거 폭 범위 설정
outrigger_widths = [0, 0.75, 1, 1.25, 1.5, 2]

# 그래프 설정
plt.figure(figsize=(12, 8))

# 파도 프로파일 플롯
plt.subplot(2, 1, 1)
plt.plot(time, wave_profile, label='Wave Profile')
plt.title('Wave Profile')
plt.xlabel('Time (s)')
plt.ylabel('Wave Height (m)')
plt.legend()

# 선박 요동 각도 플롯
plt.subplot(2, 1, 2)
for width in outrigger_widths:
    boat_angles = [calculate_boat_angle(h, width) for h in wave_profile]
    plt.plot(time, boat_angles, label=f'Outrigger Width: {width}m')

plt.title('Boat Roll Angle for Different Outrigger Widths')
plt.xlabel('Time (s)')
plt.ylabel('Roll Angle (degrees)')
plt.legend()

plt.tight_layout()
plt.show()

# 최대 요동 각도 분석
max_angles = []
for width in outrigger_widths:
    boat_angles = [calculate_boat_angle(h, width) for h in wave_profile]
    peaks, _ = find_peaks(boat_angles)
    max_angle = np.mean(np.array(boat_angles)[peaks])
    max_angles.append(max_angle)

# 최대 요동 각도 플롯
plt.figure(figsize=(10, 6))
plt.plot(outrigger_widths, max_angles, 'bo-')
plt.title('Maximum Roll Angle vs Outrigger Width')
plt.xlabel('Outrigger Width (m)')
plt.ylabel('Maximum Roll Angle (degrees)')
plt.grid(True)
plt.show()

# 결과 출력
for width, max_angle in zip(outrigger_widths, max_angles):
    print(f"Outrigger Width: {width}m, Max Roll Angle: {max_angle:.2f} degrees")
인공지능 정말 똑똑하네요.
인공지능은 아직 개발 초기단계라는거...
세상의모든계산기 님의 최근 댓글
PC 소프트웨어에서 script Editor 로 소스코드를 쉽게 복사 -> AI에게 문의/개선요청 할 수 있습니다. 잘 되거나, 잘 안되는 부분이 있으면 대댓글 남겨주세요. 2026 10.16 AI로 딸깍하니까, lua 프로그램으로 바꿔주네요. 사용법 Root Locus 1+K*N/D=0 EX: (6s^2+5s+2)/(6s^3(s^2+7s+16)) INPUT (Calculator page): rl_num:={6,5,2} rl_den:={6,42,96,0,0,0} optional: rl_T:=10 rl_D:=1 Coeffs are descending powers of s. Back on graph page it refreshes itself, else press [r] or [enter]. KEYS: [+] [-] Kmax zoom, [0] reset, [r] reload MARKS: x=pole, o=zero, red line=real axis, gray dash=asymptote, box=break pt, diamond=j-cross VARS: rl_Kmax rl_sigma rl_r rl_JK rl_Jw 첨부파일 rlocus_lua.tns 2026 10.16 링크가 깨졌다고 하시니 404 에러가 나는 아래 링크를 말씀하시는 것 같은데 https://digilander.libero.it/fpirozzi/fourier.zip 이것은 TI-89 / TI-92 용 파일이며 [TI-92][TI-89] Fourier Transform Library https://allcalc.org/52455 링크의 Attached files + 안에 있습니다. 2026 09.11 본문에 사용된 nspire 용 파일은 본문 하단에 Attached files + 안에 있습니다. 클릭하면 표시됩니다. 2026 09.11 이 사이트에 올라와 있는 첨부 파일은 본문 하단에 있는 [Attached files +] 버튼을 눌러야 리스트가 보입니다. 2026 09.07