
선박의 아웃리거에 의한 선박 안정성(요동 감쇄)
-

- 2024.10.20 - 01:41 2024.10.20 - 01:25 4874 2
Reduction Of Outrigger Wide To Maximize Fishing Boat ...

https://iptek.its.ac.id › article › download › pdf_266
2024. 8. 5. — Moreover, broader outriggers can amplify vessel motion, leading to extended oscillation periods, ... of the boat with and without the use ...
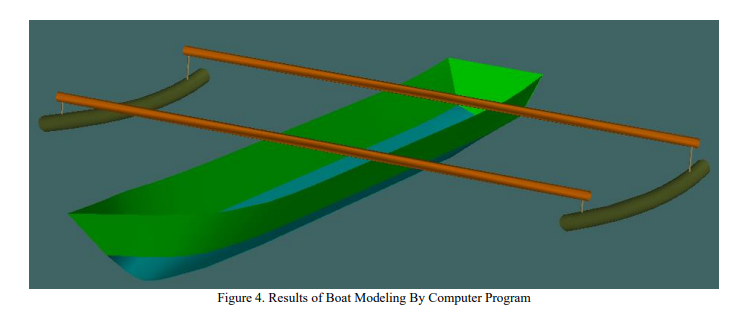
1. 연구 배경:
- 프리기 지역의 주깅(Jukung) 어선들은 넓은 아웃리거(약 5미터) 때문에 해안 가까이 정박하기 어려운 문제가 있습니다.
2. 연구 목적:
- 아웃리거 폭을 줄여 PPN 프리기 항구의 정박 용량을 늘리면서도 선박 안정성을 유지하는 방법을 찾고자 합니다.
3. 연구 방법:
- 다양한 아웃리거 폭(1.5m, 1.25m, 1m, 0.75m)에 대해 선박 안정성을 분석했습니다.
- HSC 2000 Annex 7과 Annex 749 (18) Ch3 설계 기준을 사용했습니다.
4. 주요 결과:
- 아웃리거 폭을 1미터로 줄여도 선박 안정성 기준을 충족합니다.
- 이 변경으로 15미터 정박지에서 정박 효율을 66% 높일 수 있습니다.
- PPN 프리기 동쪽 부두의 주깅 선박 수용량이 142척에서 236척으로 증가합니다.
5. 결론:
- 아웃리거 폭을 줄이면 항구 인프라를 최적화하고 프리기 어업 공동체의 운영 효율성을 향상시킬 수 있습니다.
이 연구는 전통적인 어선 설계를 현대화하여 항구 용량과 효율성을 개선하는 방법을 제시하고 있습니다.
-
25
댓글2
-
세상의모든계산기
클로드 Sonnet 3.5에게 수치적으로 분석해 달라고 했습니다.
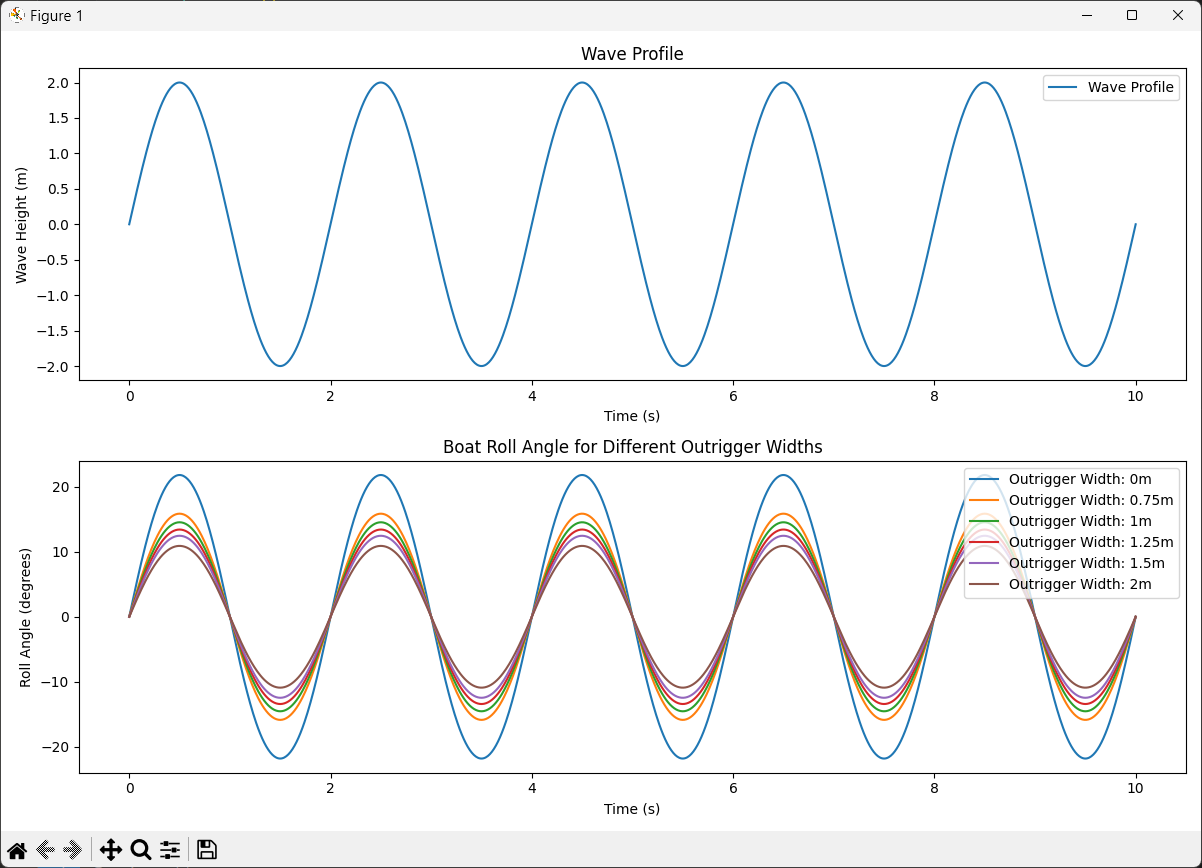
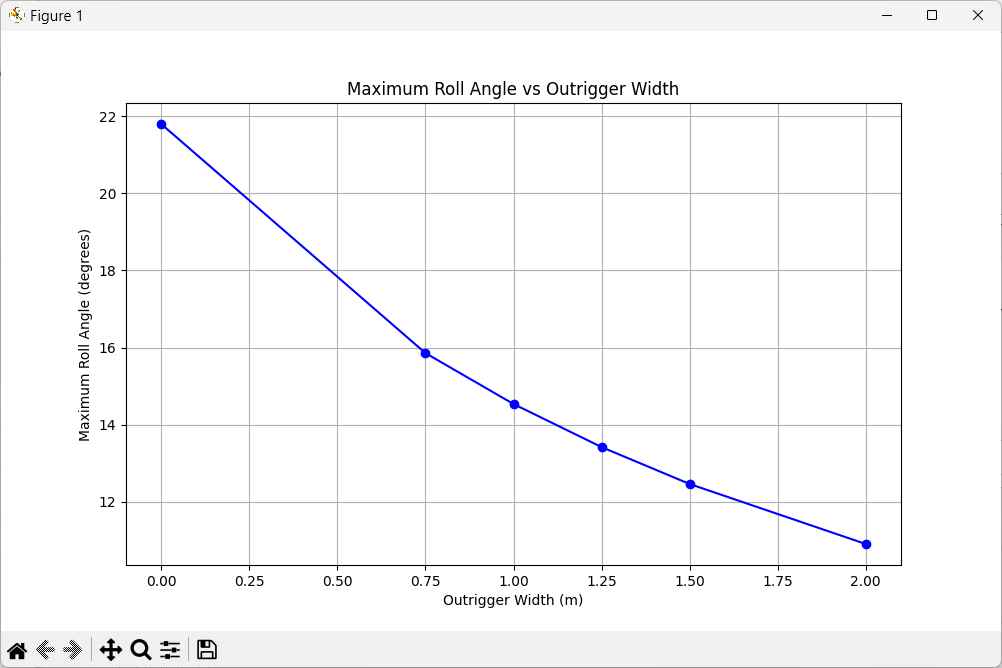
import numpy as np
import matplotlib.pyplot as plt
from scipy.signal import find_peaks

# 파도 프로파일 생성 함수
def generate_wave_profile(time, amplitude, frequency):
    return amplitude * np.sin(2 * np.pi * frequency * time)

# 선박 요동 각도 계산 함수
def calculate_boat_angle(wave_height, outrigger_width):
    base_angle = np.arctan(wave_height / 5)  # 기본 각도 (아웃리거 없을 때)
    if outrigger_width == 0:
        return np.degrees(base_angle)
    else:
        return np.degrees(base_angle / (1 + outrigger_width * 0.5))  # 아웃리거 효과

# 파라미터 설정
time = np.linspace(0, 10, 1000)  # 10초 동안 1000개 데이터 포인트
wave_amplitude = 2  # 파도 진폭 (미터)
wave_frequency = 0.5  # 파도 주파수 (Hz)

# 파도 프로파일 생성
wave_profile = generate_wave_profile(time, wave_amplitude, wave_frequency)

# 아웃리거 폭 범위 설정
outrigger_widths = [0, 0.75, 1, 1.25, 1.5, 2]

# 그래프 설정
plt.figure(figsize=(12, 8))

# 파도 프로파일 플롯
plt.subplot(2, 1, 1)
plt.plot(time, wave_profile, label='Wave Profile')
plt.title('Wave Profile')
plt.xlabel('Time (s)')
plt.ylabel('Wave Height (m)')
plt.legend()

# 선박 요동 각도 플롯
plt.subplot(2, 1, 2)
for width in outrigger_widths:
    boat_angles = [calculate_boat_angle(h, width) for h in wave_profile]
    plt.plot(time, boat_angles, label=f'Outrigger Width: {width}m')

plt.title('Boat Roll Angle for Different Outrigger Widths')
plt.xlabel('Time (s)')
plt.ylabel('Roll Angle (degrees)')
plt.legend()

plt.tight_layout()
plt.show()

# 최대 요동 각도 분석
max_angles = []
for width in outrigger_widths:
    boat_angles = [calculate_boat_angle(h, width) for h in wave_profile]
    peaks, _ = find_peaks(boat_angles)
    max_angle = np.mean(np.array(boat_angles)[peaks])
    max_angles.append(max_angle)

# 최대 요동 각도 플롯
plt.figure(figsize=(10, 6))
plt.plot(outrigger_widths, max_angles, 'bo-')
plt.title('Maximum Roll Angle vs Outrigger Width')
plt.xlabel('Outrigger Width (m)')
plt.ylabel('Maximum Roll Angle (degrees)')
plt.grid(True)
plt.show()

# 결과 출력
for width, max_angle in zip(outrigger_widths, max_angles):
    print(f"Outrigger Width: {width}m, Max Roll Angle: {max_angle:.2f} degrees")
인공지능 정말 똑똑하네요.
인공지능은 아직 개발 초기단계라는거...
세상의모든계산기 님의 최근 댓글
본문의 변환 위젯에 사용된 전서체 폰트는 대만의 최고 학술 연구 기관인 중앙연구원(Academia Sinica)에서 제공하는 ‘숭희전체(崇羲篆體)’로 전통 한자 서체인 소전(小篆)을 현대 컴퓨터 폰트(글꼴)로 구축한 오픈소스 프로젝트로 개발되었습니다. https://xiaoxue.iis.sinica.edu.tw/chongxi/download.htm 2026 10.20 예제1) 예제2) 예제3) 추가옵션 2026 10.18 PC 소프트웨어에서 script Editor 로 소스코드를 쉽게 복사 -> AI에게 문의/개선요청 할 수 있습니다. 잘 되거나, 잘 안되는 부분이 있으면 대댓글 남겨주세요. 2026 10.16 AI로 딸깍하니까, lua 프로그램으로 바꿔주네요. 세상 참... 본문의 ti-basic 기반으로 만들었고, 서로 문제를 일으킬 수 있을 듯 하여 별개의 파일로 작성하였습니다. 1.1 Page : 설명 1.2 Page : 그래프 1.3 Page : Calculator 사용법 Root Locus 1+K*N/D=0 EX: (6s^2+5s+2)/(6s^3(s^2+7s+16)) INPUT (Calculator page 1.3 ): rl_num:={6,5,2} rl_den:={6,42,96,0,0,0} or num(6s^2+5s+2) den(6s^3(s^2+7s+16)) optional: rl_T:=10 rl_D:=1 Coeffs are descending powers of s. Back on graph page it refreshes itself, else press [r] or [enter]. KEYS: [+] [-] Kmax zoom, [0] reset, [r] reload MARKS: x=pole, o=zero, red line=real axis, gray dash=asymptote, box=break pt, diamond=j-cross VARS: rl_Kmax rl_sigma rl_r rl_JK rl_Jw 첨부파일 rlocus_lua.tns 2026 10.16 링크가 깨졌다고 하시니 404 에러가 나는 아래 링크를 말씀하시는 것 같은데 https://digilander.libero.it/fpirozzi/fourier.zip 이것은 TI-89 / TI-92 용 파일이며 [TI-92][TI-89] Fourier Transform Library https://allcalc.org/52455 링크의 Attached files + 안에 있습니다. 2026 09.11